Otonomi
Sensörlerden otonom sürüşe
Otonom dönüşüm yolculuğunun her adımını kapsayan ileri teknoloji.
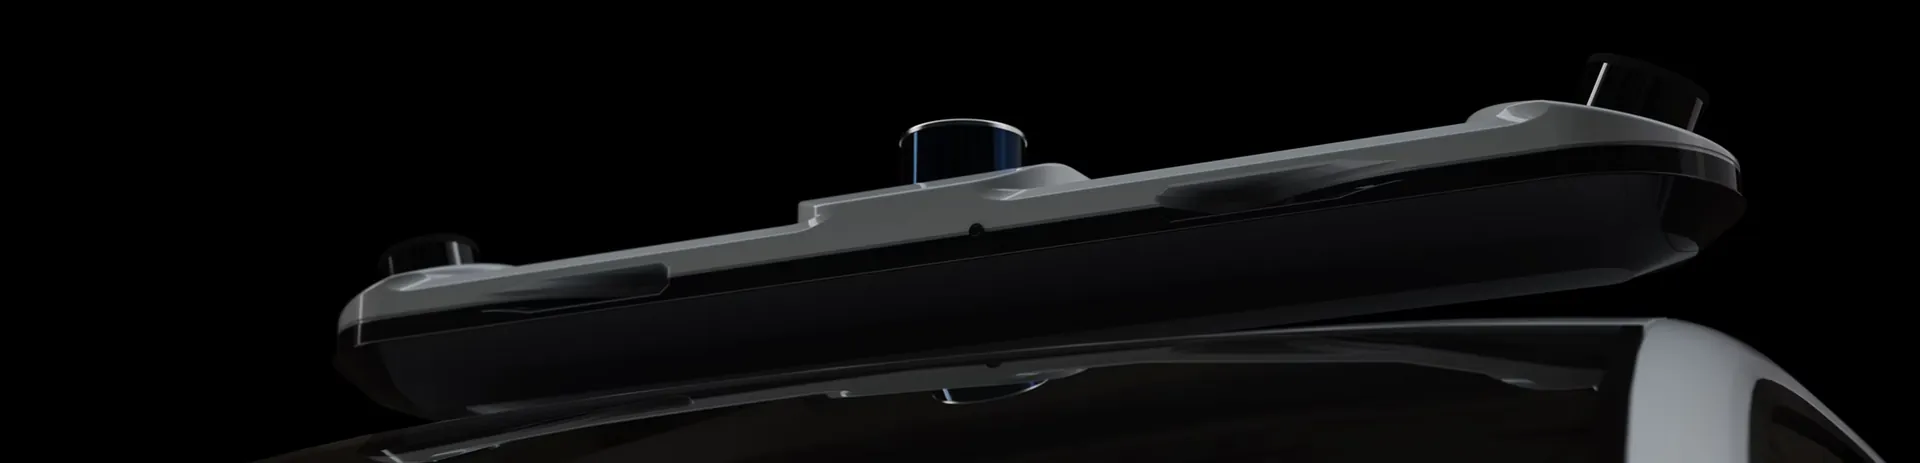
ARGUS Otonomi Kiti
ARGUS, otonom araç teknolojisi ve geliştirmesi için güçlü ve uyarlanabilir bir temel oluşturmak üzere ileri donanım bileşenlerini bir araya getirir. Her bileşen, otonom sürüş çözümlerinde hassasiyet, güvenilirlik ve sorunsuz ölçeklenebilirlik sağlayacak şekilde tasarlanmıştır.
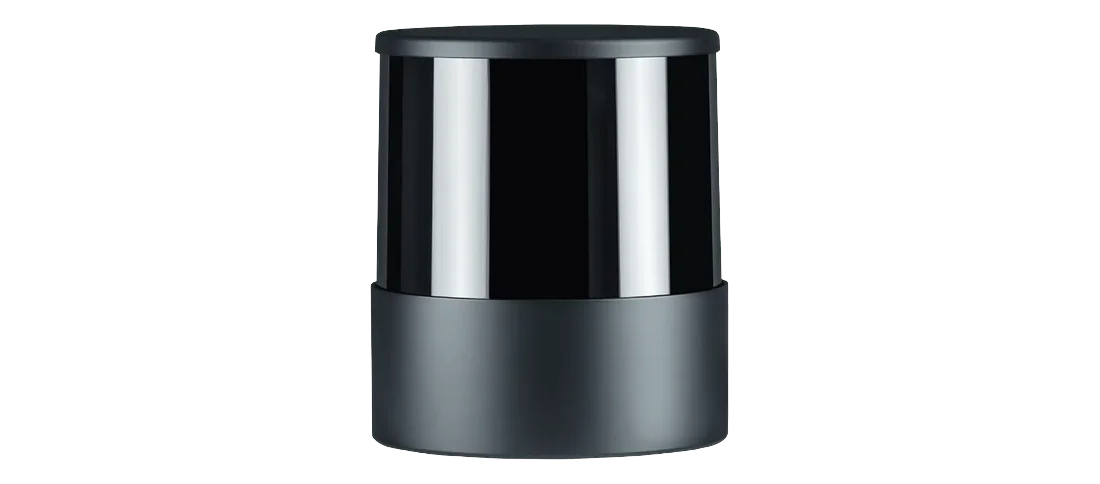
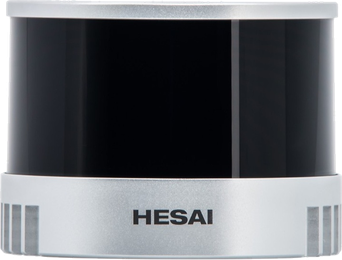
Hesai OT128 LiDAR
230 m menzili, ±3 cm doğruluğu ve 360° görüş alanıyla zorlu koşullarda yüksek başarımlı 3B algılama sunan 128 kanallı mekanik LiDAR.
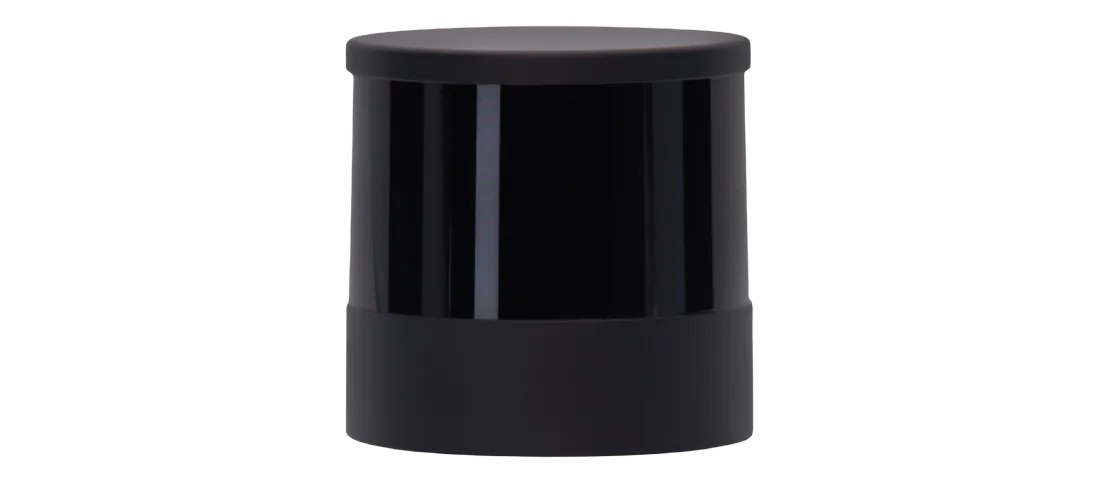
Hesai QT128 LiDAR
360° yatay ve 105° dikey görüş alanıyla yakın alanda zengin 3B algılama sağlayan 128 kanallı ultra geniş görüşlü kısa menzilli LiDAR.
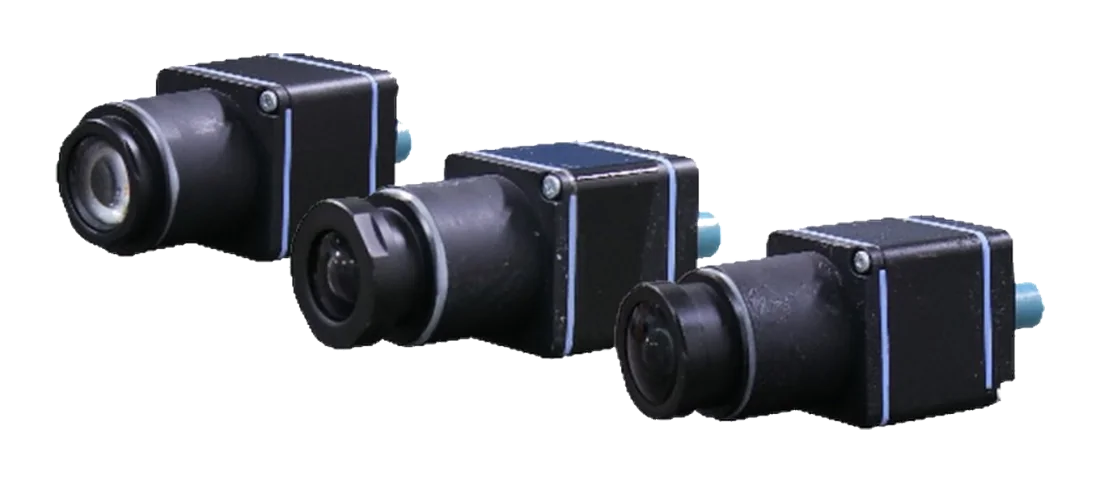
Neousys AC-IMX490 Camera
Sony IMX490 sensörü, HDR/LFM yetenekleri ve 5 eksenli aktif lens hizalaması sunan otomotiv sınıfı 5MP GMSL2 kamera.
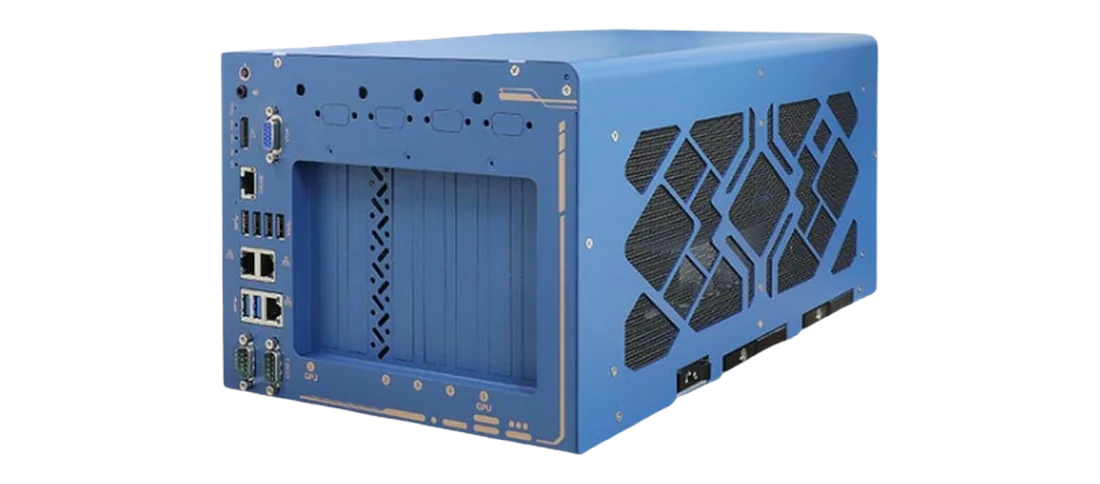
Neousys Nuvo-10208GC Series
Çift 350W NVIDIA RTX GPU ve Intel 14./13. nesil işlemcileri destekleyen, FP32'de 200 TFLOPS'a varan başarım sunan endüstriyel sınıf uç yapay zekâ platformu.
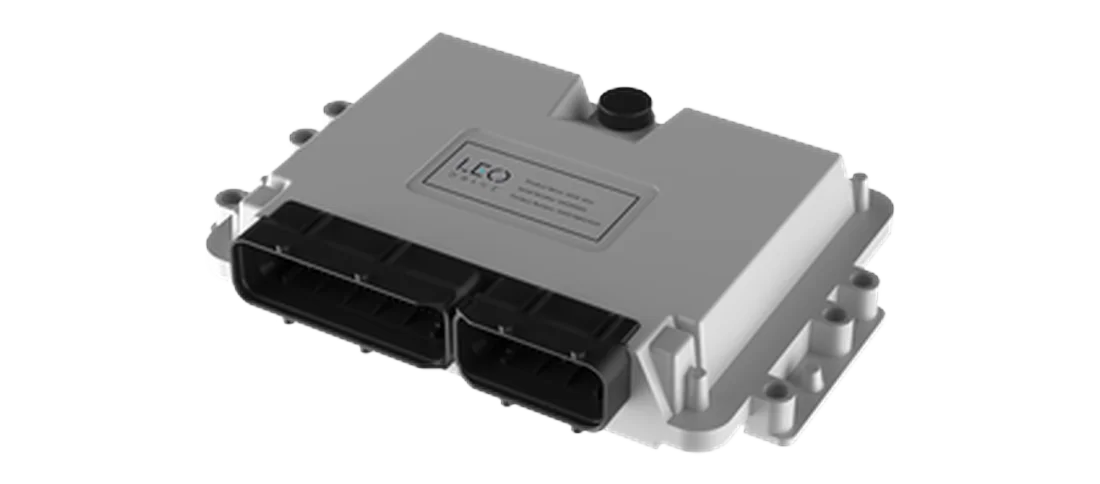
GATE VCU (Araç Kontrol Ünitesi)
CAN ağlarıyla ve otonom sürüş sistemleriyle sorunsuz entegrasyon için tasarlanmış, otomotiv sınıfı drive-by-wire araç kontrol ünitesi.
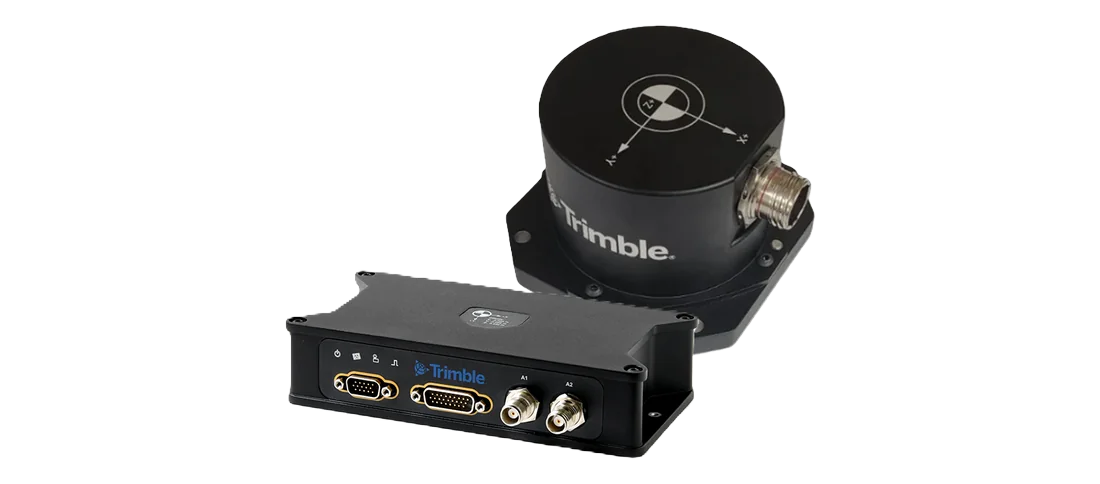
Applanix POS LVX+125 GNSS-Inertial
Çift IMU ve Trimble CenterPoint RTX düzeltmeleriyle santimetre seviyesinde GNSS-ataletsel konumlandırma - baz istasyonu olmadan haritalama.
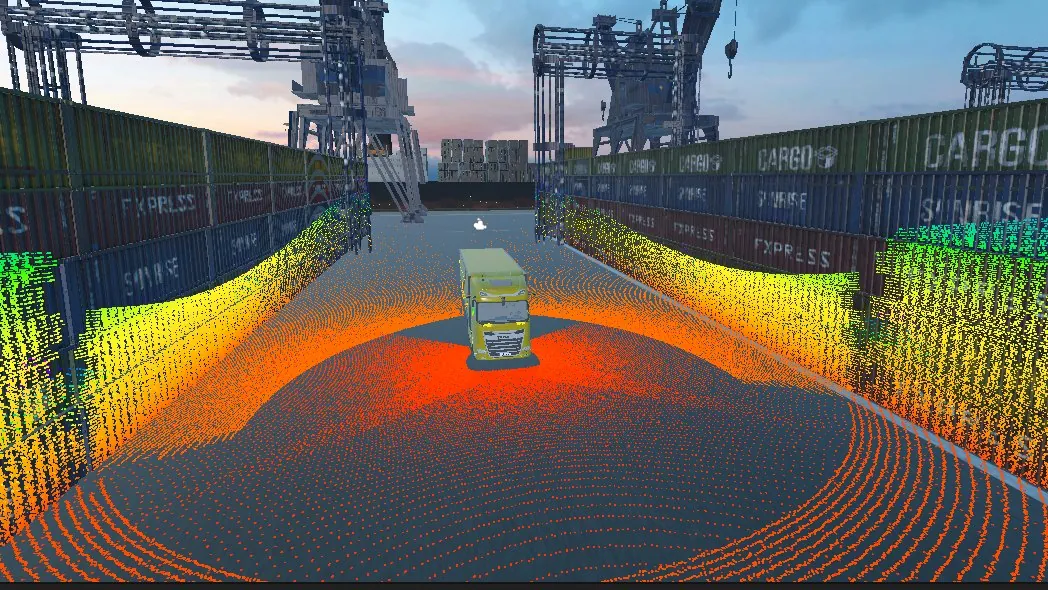
Simülasyon
Autoware, şehir içi yollar, açık ocak madenleri veya endüstriyel sahalar gibi özelleştirilebilir simülasyon ortamlarında çalıştırılır. Böylece her senaryo sahaya çıkmadan önce sanal dünyada test edilir; bu da zaman ve maliyet tasarrufu sağlar.
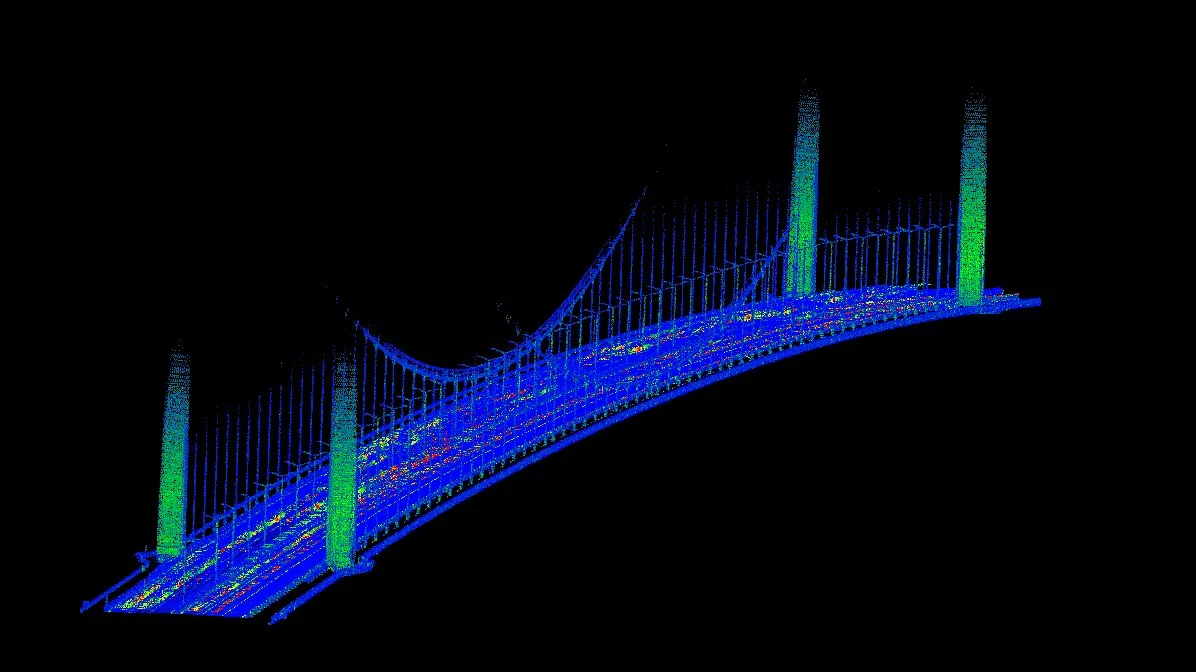
Harita & Konumlandırma
Hassas GNSS/INS ve LiDAR teknolojisini birleştirerek desimetre altı doğruluğa ulaşıyoruz. Konumlandırma; GNSS/INS, SLAM ve nokta bulutu eşleştirmesinin sensör füzyonuyla sağlanır.
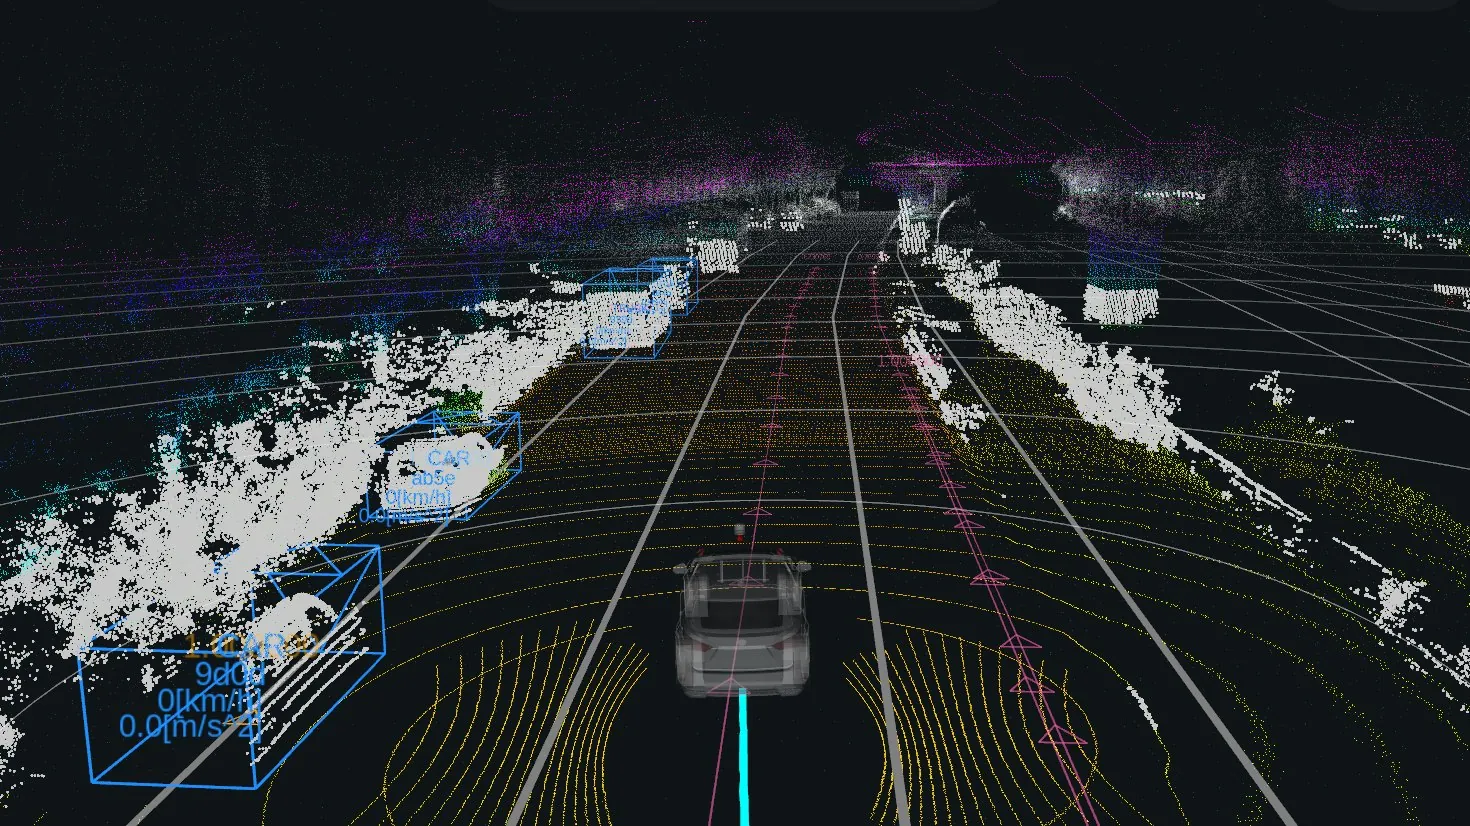
Algılama
Yol kullanıcılarını ve altyapıyı tespit etmek için kamera, LiDAR ve radarlarla 3B sahne anlamlandırma. Güvenli seyir için duran ve hareketli nesneleri takip eder ve tahmin ederiz.
Görsel: Autoware Foundation (Apache License 2.0)
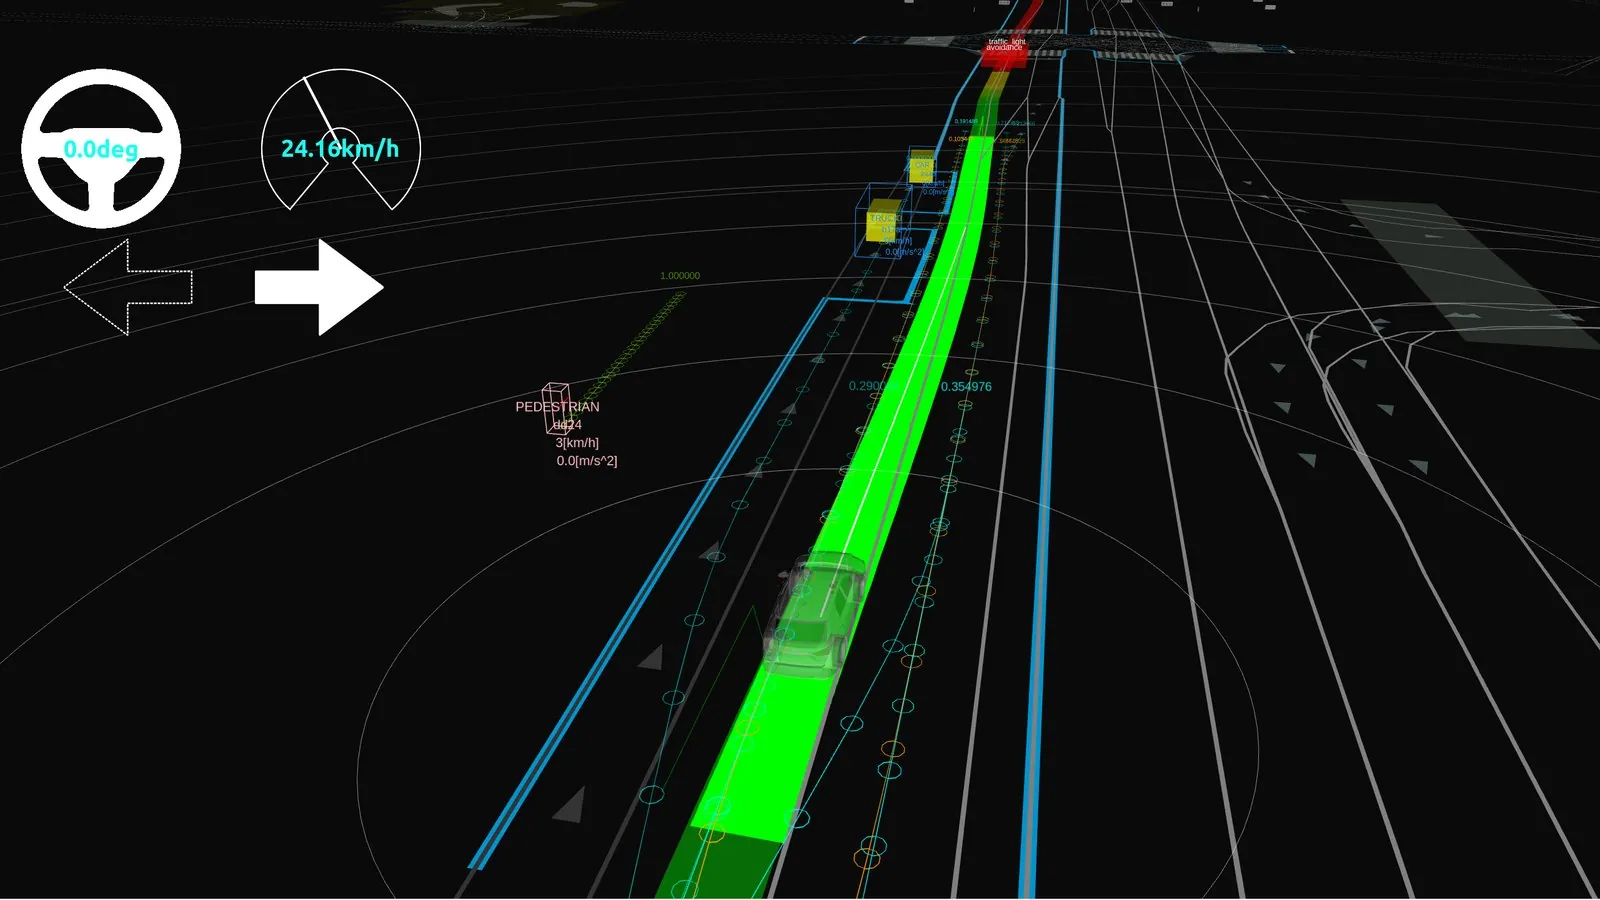
Planlama
Çoklu hedefli küresel ve yerel rota planlama; araçların harita olmadan akıcı şekilde ilerlemesini, hareketli engellerden kaçınmasını ve gelecekteki yörüngeleri tahmin etmesini sağlar.
Görsel: Autoware Foundation (Apache License 2.0)
Otonom bir sistem mi planlıyorsunuz?
Aracı ve görevi bize anlatın. Mühendislerimiz algılama, konumlandırma, hesaplama ve kontrol bileşenlerini önerip fiyatlandırsın.
 18 ürün
 12 ürün
 4 ürün
 10 ürün
 15 ürün
 16 ürün
 5 ürün
 5 ürün
 26 ürün
 7 ürün
 11 ürün
 5 ürün
 4 ürün
 31 ürün
 9 ürün
 7 ürün
 7 ürün
 11 ürün
 6 ürün
 1 ürün
 3 ürün
 3 ürün